L'éclairage et le déplacement de base
Lumière avant tout!
Le robot est équipé d'un anneau de 12 DELs RGB.
Voici les caractéristiques à savoir :
- L'anneau est connecté au
PORT_0sur la carte via la classeMeRGBLed - Il faut utiliser la broche #44
- Il est composé de DEL RGB soit de couleurs
Il faut utiliser la classe MeRGBLed pour pouvoir manipuler l'anneau de led.
Avec un objet de type MeRGBLed, on pourra effectuer des manipulations sur l'anneau.
Exemple
Voici un exemple simple de l'utilisation des méthodes de base
Explication du code
Le constructeur
Pour les besoins, le constructeur prend 2 paramètres soit le port sur le robot ainsi que le nombre de DEL.
setpin
Cette méthode obligatoire permet d'indiquer la broche sur laquelle le code doit travailler.
On la met dans la configuration.
setColor
setColor()permet d'indiquer la couleur que l'on désire en formatRGB.setColor(uint8_t r, uint8_t g, uint8_t b)affecte la couleur à l'anneau au complet.setColor(uint8_t index, uint8_t r, uint8_t g, uint8_t b)affecte la couleur à une DEL spécifique.
Important
- La valeur assignée est persistante. C'est-à-dire que si on ne change pas la couleur, elle restera tant et aussi longtemps que l'on ne change pas la couleur d'où la ligne
led.setColor (0, 0, 0);qui permet de remettre toutes les DEL à 0. - La nouvelle couleur ne s'affiche pas tant et aussi longtemps que l'on n'appelle pas la méthode
show()
show()
Permet d'envoyer et d'activer les couleurs configurées pour l'anneau.
Lorsqu'il y a changement de couleur pour affecter l'anneau, il faut faire appel à la méthode show.
Les principales méthodes
Voici les principales méthodes pour manipuler l'anneau.
setColorAt (int index, int r, int g, int b): Configure la couleur d'une DEL spécifique en utilisant les couleurs RGB.setColor (int r, int g, int b): Configure la couleur pour l'ensemble de l'anneau en utilisant les couleurs RGB.setColor (int index, long value): Configure la couleur d'une DEL spécifique en utilisant les couleurs RGB en format hexadécimal. Exemple0xf03c15pour un rouge.show(): Active la configuration des couleurs. La couleur restera tant et aussi longtemps que l'on ne la change pas.
Note
- Attention 1! Pour
setColoruniquement, l'index 0 représente l'anneau au complet. Autrement, l'index débute à 1 au lieu de 0. - Attention 2! Utilisez la version de la librairie qui est sur mon GitHub, car il y a un bogue sur la version officielle.
Workflow de base pour les leds
- Créer un objet de type
MeRGBLed - Configurer la broche avec la méthode
setpin - Configurer les couleurs avec les méthodes
setColorousetColorAt - Activer les couleurs avec la méthode
show
Exercices
- Modifiez l'exemple pour que l'anneau de DELs tourne dans le sens anti-horaire.
Les moteurs du robot
- Le robot a deux moteurs d'installés.
- Dans un premier temps, nous allons utiliser mon code
- Dans un second temps, nous utiliserons les librairies officielles.
Les moteurs du robot permettent de se déplacer en contrôlant les roues directement via un signal PWM envoyé aux broches associées. Ces moteurs utilisent une logique simple : selon la direction du courant, les moteurs tourneront dans un sens ou dans l'autre, permettant ainsi de faire avancer ou reculer le robot.
Comment fonctionne un moteur
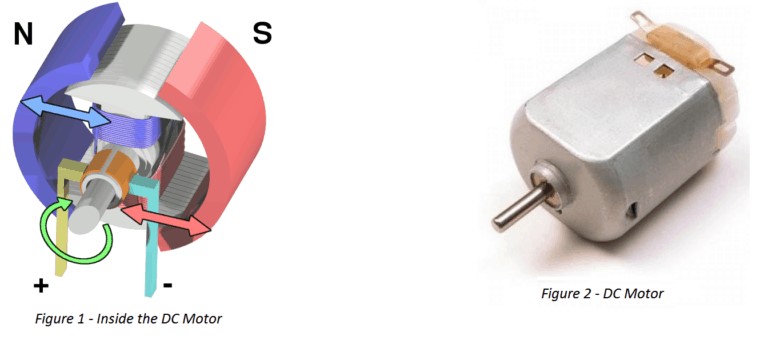
Les moteurs à courant continu (DC) sur le robot fonctionnent grâce à un champ magnétique. Un courant électrique traverse les bobines internes du moteur, créant un champ magnétique qui interagit avec les aimants permanents à l'intérieur. Ce processus entraîne la rotation de l'axe du moteur.
Principes de base - magnétisme
- Avant toute chose, il faut se rappeler que les aimants s'attirent avec les pôles opposés et se repoussent dans le cas inverse.
- En résumé : Nord-Sud ça colle, Nord-Nord ça s'éloigne
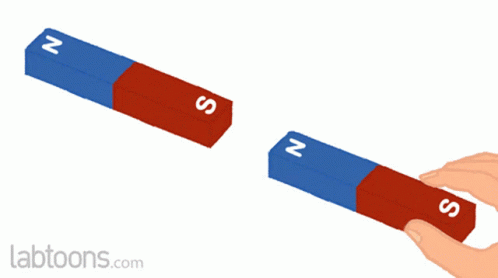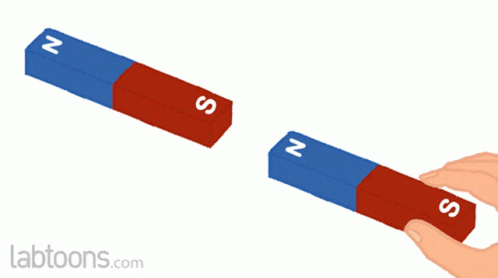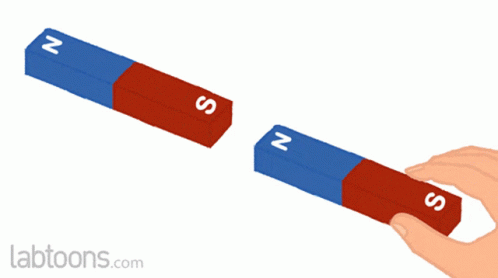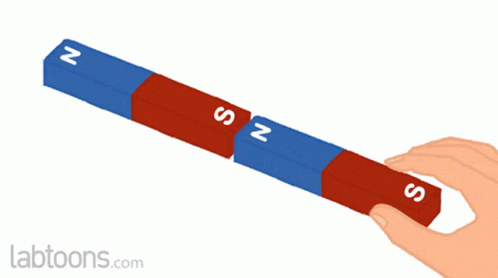
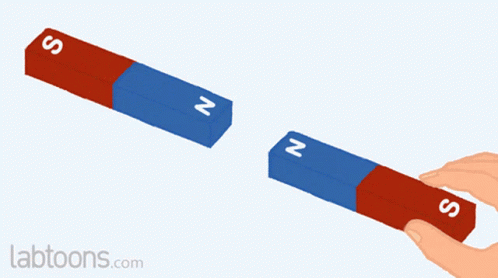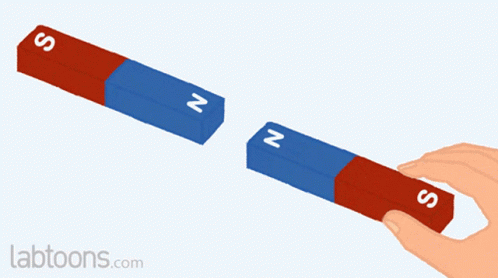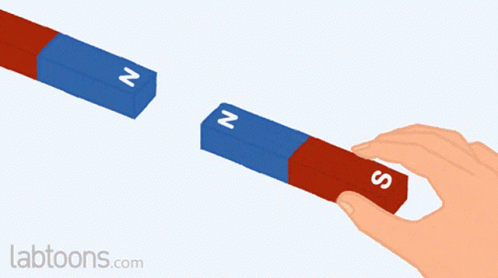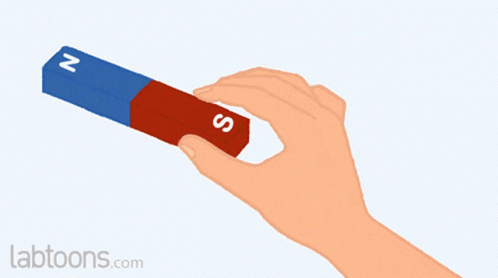
Le magnétisme est au cœur du fonctionnement des moteurs électriques. L'interaction entre le courant électrique et les aimants permanents génère un mouvement circulaire. La direction et l'intensité du courant permettent de contrôler la vitesse et le sens de rotation du moteur.
Principes de base - moteur
- Un moteur est composé d'aimants permanents et de bobines de fil
- Lorsqu'il y a du courant dans une bobine, elle devient un aimant, donc elle a un sens Nord-Sud.
- Lorsque la bobine n'a plus de courant, elle ne génère plus de champ magnétique
- À l'intérieur du moteur, les aimants et bobines sont disposés de manière à ce que lorsqu'on applique du courant, les bobines sont attirées vers les aimants et celles-ci se déconnectent à un certain point donc perdent le courant.
- L'inertie de la bobine fait en sorte que celle-ci continue son chemin et reprend contact avec le courant.
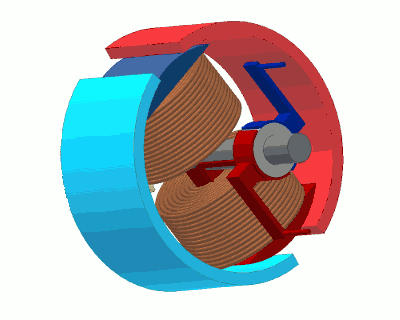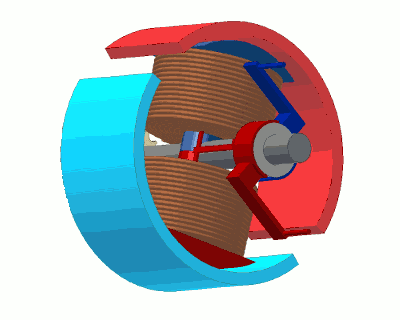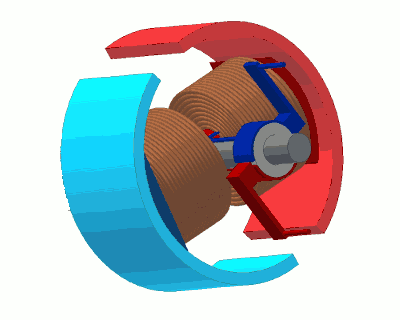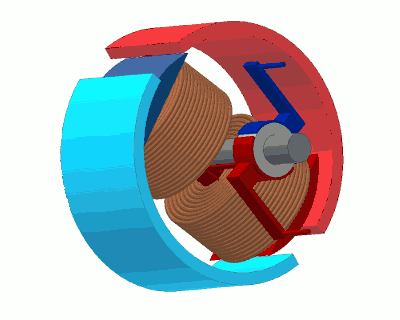
- Remarquez dans l'image la petite encoche dans le cylindre jaune sur l'essieu. C'est à cet endroit où les bobines perdent le courant.
- Sens de rotation : Le sens de rotation dépend de la direction du courant à travers les bobines.
- Vitesse : La vitesse de rotation du moteur est contrôlée par le signal PWM (modulation de largeur d'impulsion). Plus le signal est élevé, plus le moteur tourne rapidement.
Moteur sur le robot
- Maintenant qu'on connaît les principes de base, on va pouvoir comprendre la logique derrière le code.
- Selon le schéma électrique et la documentation, l'Auriga possède un contrôleur de moteur TB6612
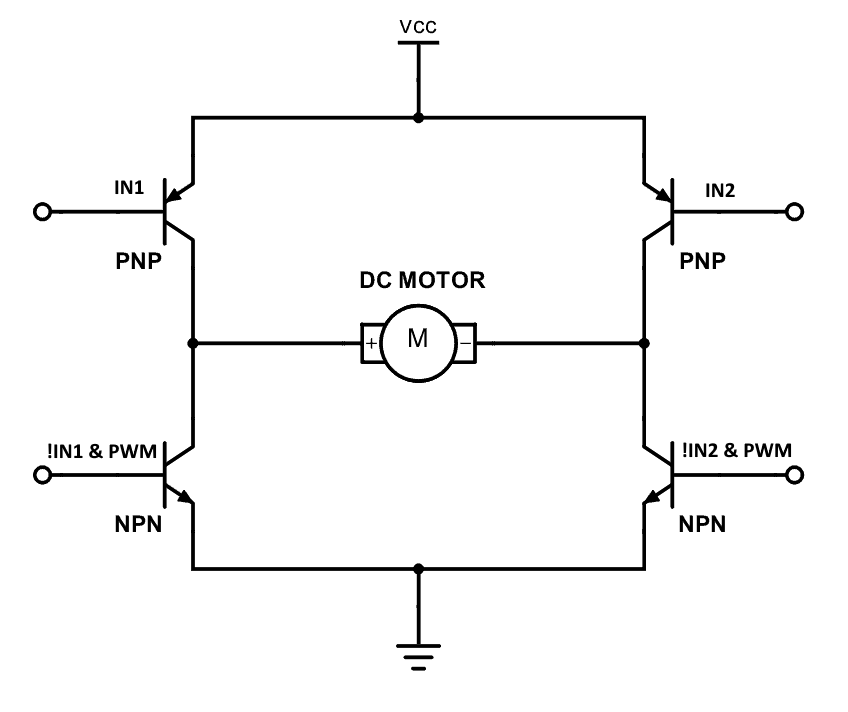
- Voici un tableau que j'ai récupéré sur la feuille de données (datasheet) du TB6612
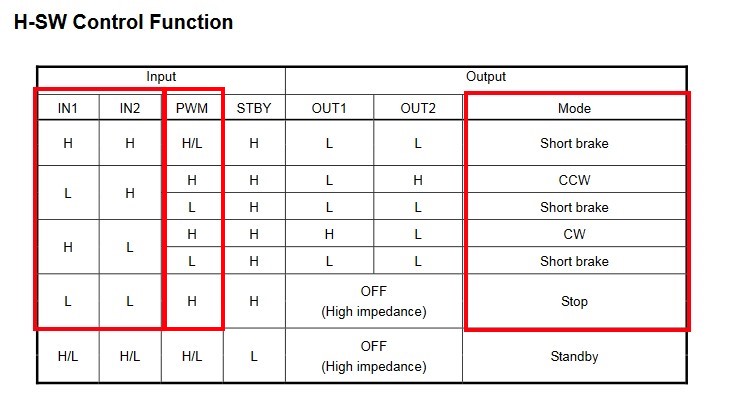
- J'ai encadré ce qui était d'intérêt pour les programmeurs
- Selon la documentation :
- les broches 48, 49 et 11 sont respectivement les
IN1,IN2etPWMdu moteur 1 - les broches 47, 46 et 10 sont respectivement les
IN1etIN2etPWMdu moteur 2
- les broches 48, 49 et 11 sont respectivement les
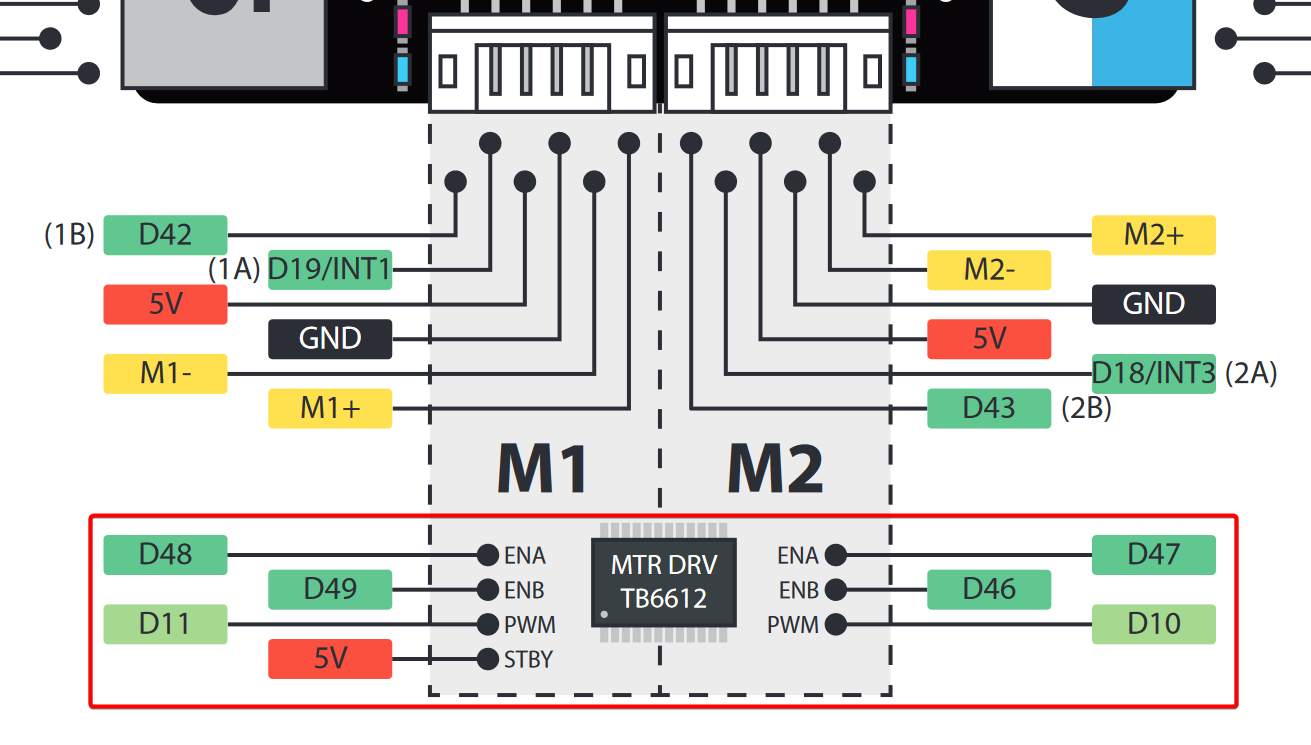
Voici la logique de fonctionnement du contrôleur de moteur
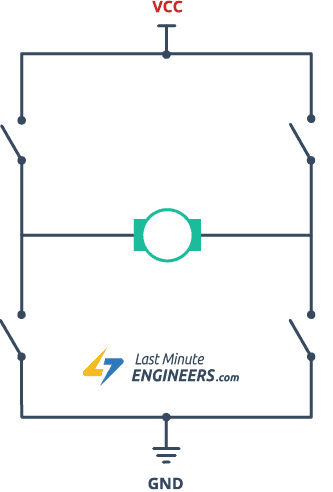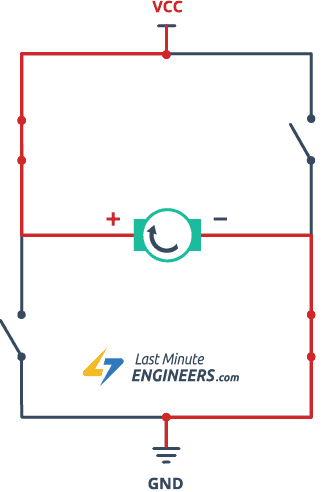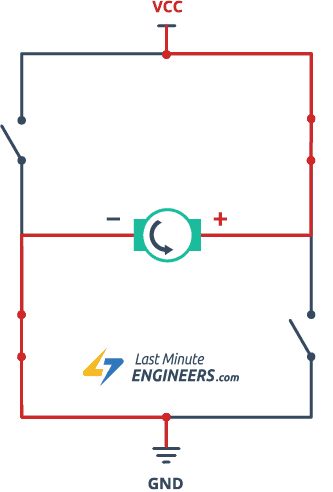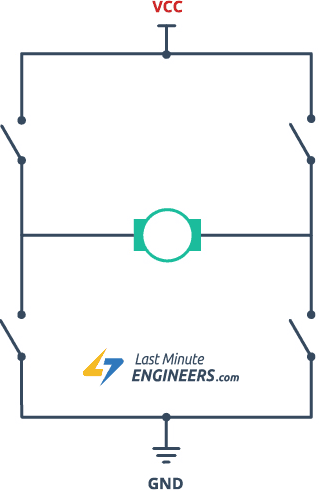
- Regardons le code ci-bas
- Cette fonction écrit l'état pour les broches qui sont dans le tableau.
- Question : Si on se réfère au tableau, que fera le moteur?
Cliquer pour voir le code complet
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52 53 54 55 56 57 58 59 60 61 62 63 64 65 66 67 68 69 70 71 72 73 74 75 76 77 78 79 80 81 82 83 84 85 86 87 88 89 90 91 92 93 94 95 96 97 98 99 100 101 102 103 104 105 106 107 108 109 110 111 112 113 114 115 116 117 118 119 | |
Mises en garde
- Malgré que l'on a vu le fonctionnement du contrôleur du moteur, il se peut que la logique soit inversée. C'est-à-dire que
IN1devientIN2si le moteur tourne dans le sens opposé. - En effet, le robot a deux moteurs, mais qui sont installés de manière symétrique. Il faudra prendre en considération l'inversion d'un des moteurs.
- La manière la plus simple est simplement d'inverser les numéros de broche sur l'un des moteurs.
Exercices
Dans tous les cas, programmez des fonctions pour effectuer la tâche. Par exemple, si vous voulez que le robot avance, vous devez programmer une fonction Forward qui prend en paramètre la vitesse de déplacement.
Exemple : void Forward(int speed)
- Programmer le robot pour qu'il avance/recule
- Programmer le robot pour qu'il pivote à gauche/droite
- Programmer le robot pour qu'il trace approximativement un carré
Question
Pour quelle raison entendons nous un bruit lorsque les moteurs roulent? Indice ici et ici