Lumière sur le déplacement précis
Problématique des déplacements
- Nous avons jusqu'à maintenant exploré les moteurs du robot en contrôlant directement les broches ENA et ENB.
- Cela répondait à un certain besoin soit de déplacer le robot.
- Certains d'entre vous avaient demandé comment effectuer des déplacements précis tel que pivoter à X degré ou encore avancer de Y cm.
- D'autres ont remarqué que le robot n'avançait pas droit
- Ma réponse était soit vous devez utiliser du timing direct ou encore vous allez voir cela dans un futur cours.
- Ce cours c'est aujourd'hui!
Le gyroscope
Dans un cours précédent, nous avons rapidement survolé le gyroscope. Nous n'avions pas vu comment l'exploiter.
- Le gyroscope dans le robot permet de connaître l'angle de rotation du robot à partir de sa position initiale.
- Le gyroscope dans le robot est une des fonctionnalités du MPU-6050.
- La librairie
MeGyrooffre les fonctions suivantes :getAngleX|Y|Z(): Retourne l'angle de rotation sur l'axe X|Y|ZgetGyroX|Y|Z(): Retourne la vitesse angulaire sur l'axe X|YresetData(): Réinitialise les données du gyroscope
Exemple
Voici un exemple qui retourne en degré l'angle de rotation du robot. Utilisez le traceur série pour afficher les valeurs.
Utilisation
- Le gyroscope peut être utilisé pour qu'un actuateur (moteur) se déplace à un angle précis.
- On peut aussi l'utiliser pour que le robot se déplace en ligne droite. En corrigeant la trajectoire à chaque fois que l'angle de rotation change.
- Exemple : Avant d'aller en ligne droite, il faut lire la valeur actuelle du gyroscope en Z. Ensuite, on active les deux moteurs. À chaque fois que l'on lit le gyroscope, on compare la valeur actuelle avec la valeur initiale. Si la valeur est différente, on ajuste la vitesse des moteurs pour que le robot se déplace en ligne droite.
L'encodeur incrémental
- Pour pallier aux problèmes cités au début de l'article, il y a un mécanisme qui s'appelle un encodeur.
- Dans sa forme la plus basique, un encodeur consiste en un disque rotatif percé de plusieurs trous autour de la circonférence. Un faisceau lumineux est positionné devant les trous et un capteur est placé derrière les trous.
- Lorsque le disque tourne, le capteur reçoit de la lumière ou non selon la position des trous. (Voir l'illustration ci-bas)
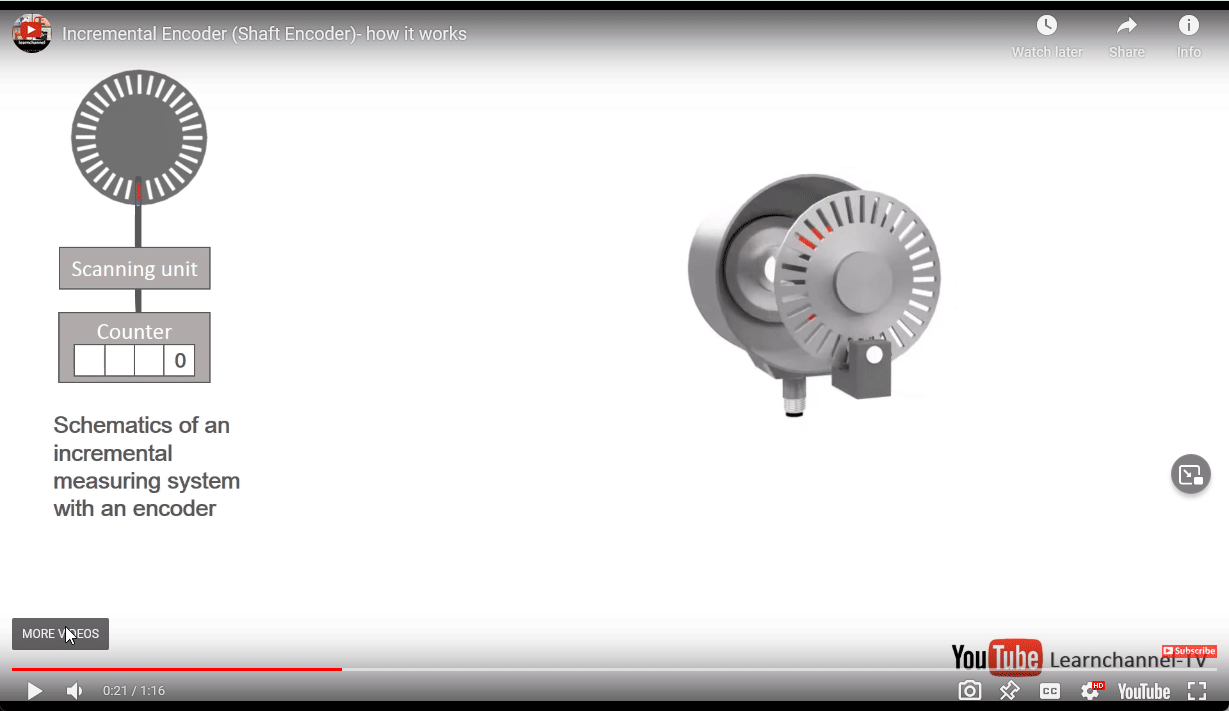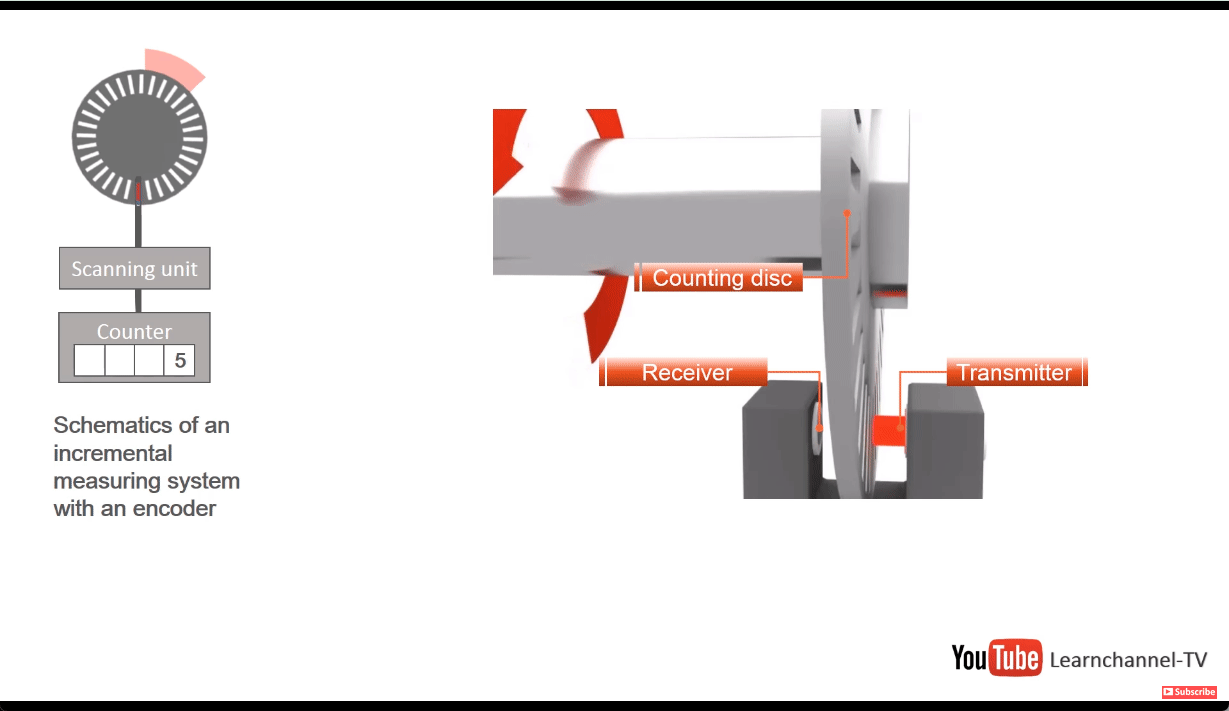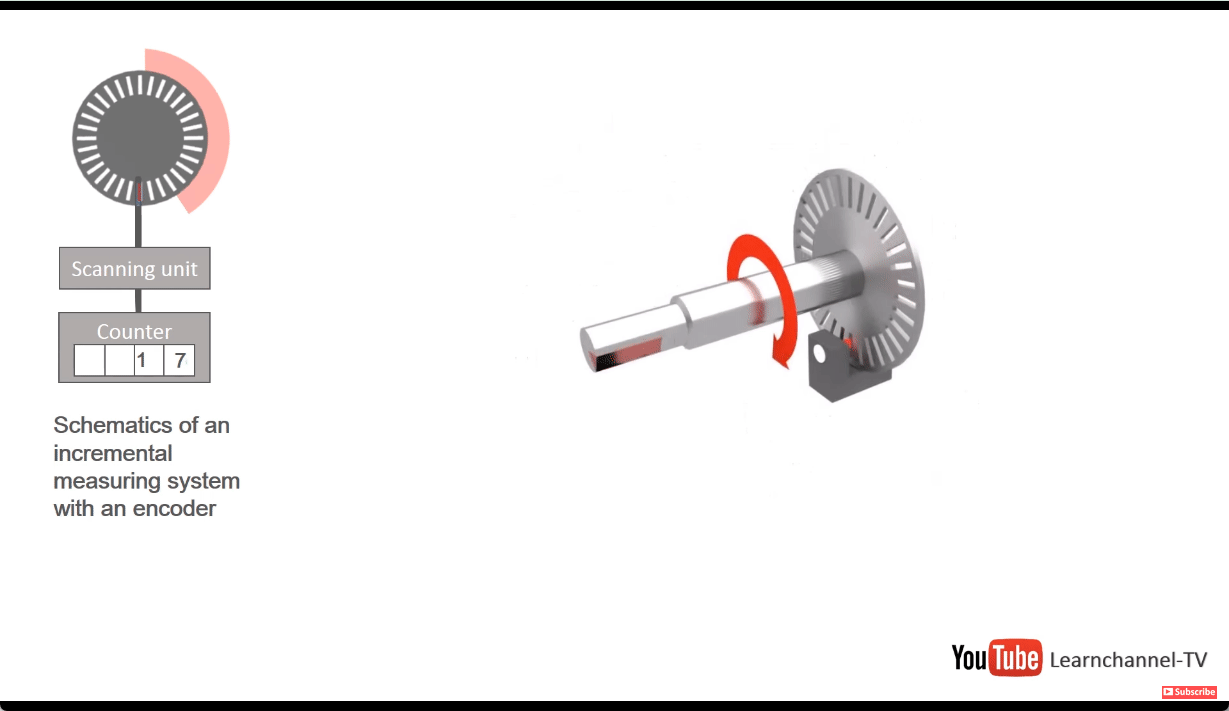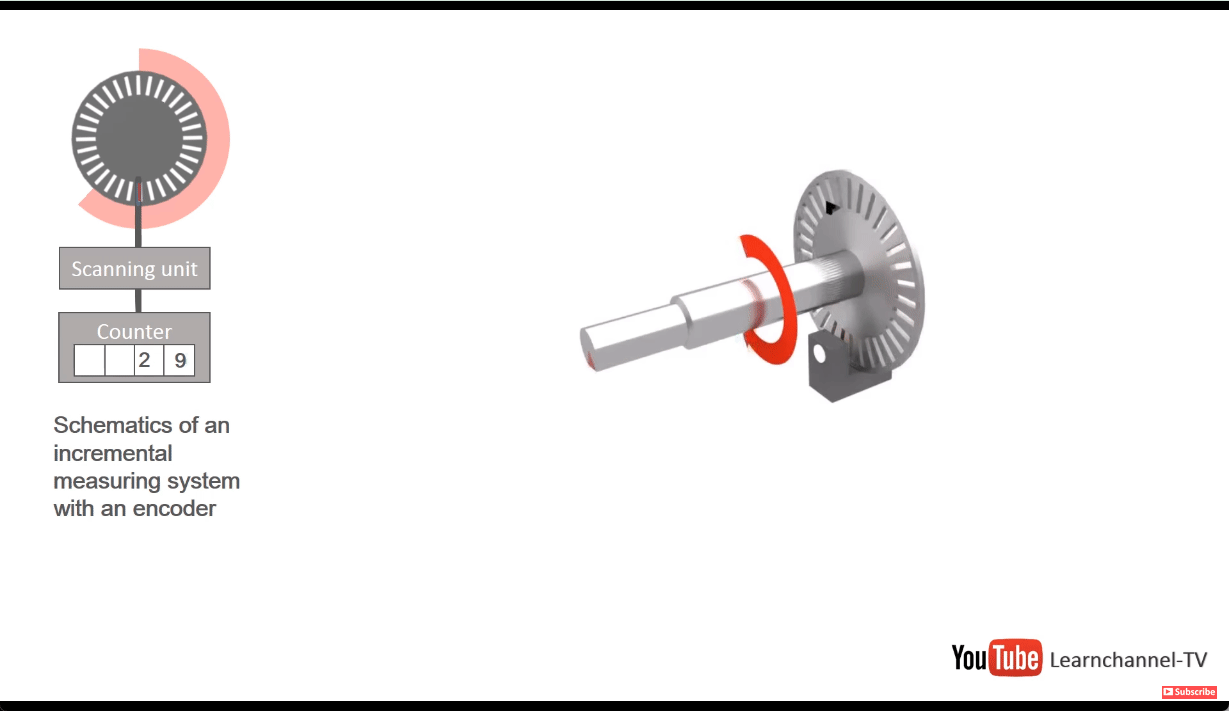
- Ce type de roue, nous permet de lire un signal sur une broche lorsque la lumière passe devant un trou.
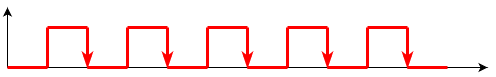
- Ainsi, avec ce simple mécanisme on peut connaître la vitesse et la position de rotation.
- Plus le disque tourne rapidement, plus l'on recevra de pulsations.
- Ainsi, en comptant le nombre de pulsations dans un temps donné, on pourra calculer la vitesse de rotation.
- En comptant le nombre de pulsations, on peut aussi connaître la position de la roue.
Question de déduction : Quelles informations doit-on avoir pour connaître la position de la roue en cm?
Réponses
- Il faudra deux informations :
- Avoir le rayon de la roue en cm
- Avoir le nombre de trous par rotation
La direction de la rotation
- On vient de discuter de l'encodeur incrémental
- Le modèle vu permet d'indiquer la vitesse et la position
- Toutefois, il ne permet pas d'obtenir le sens de la rotation
- En effet, une seule impulsion n'indique pas assez d'information.
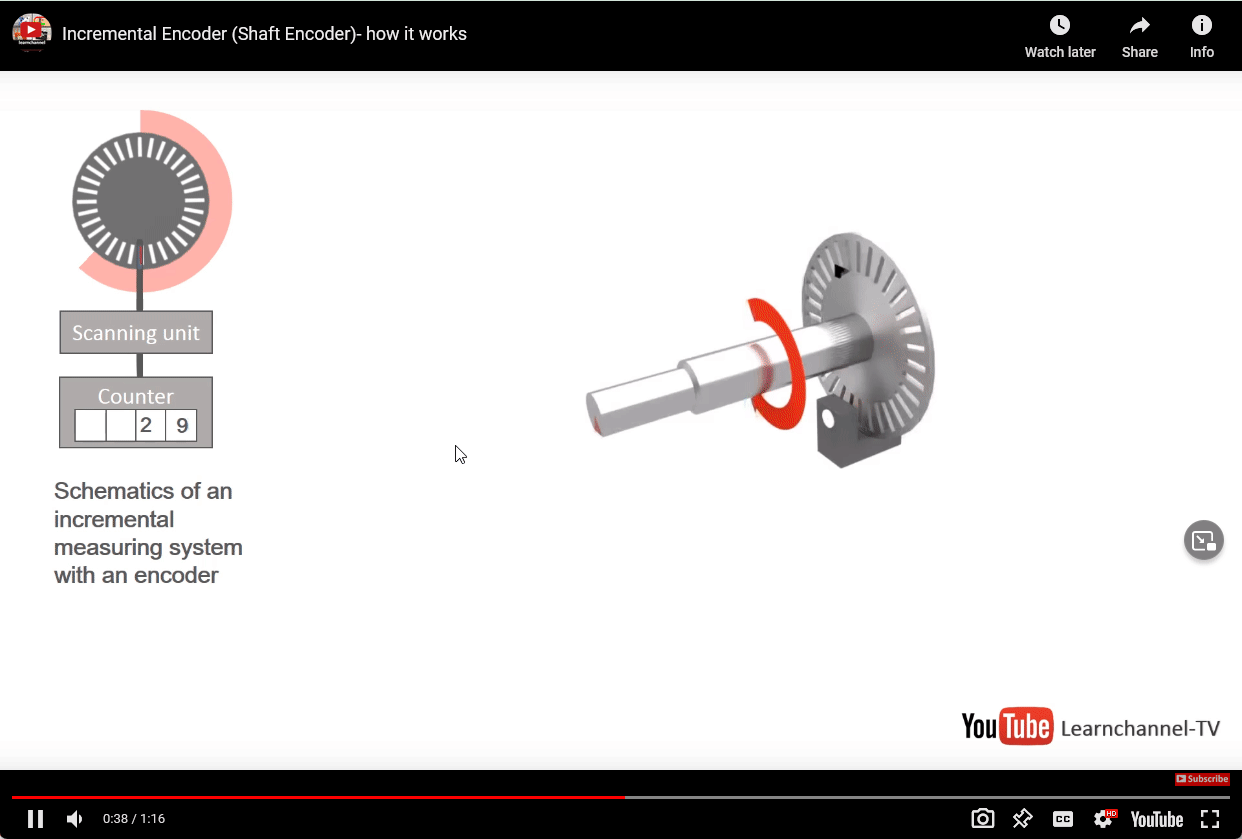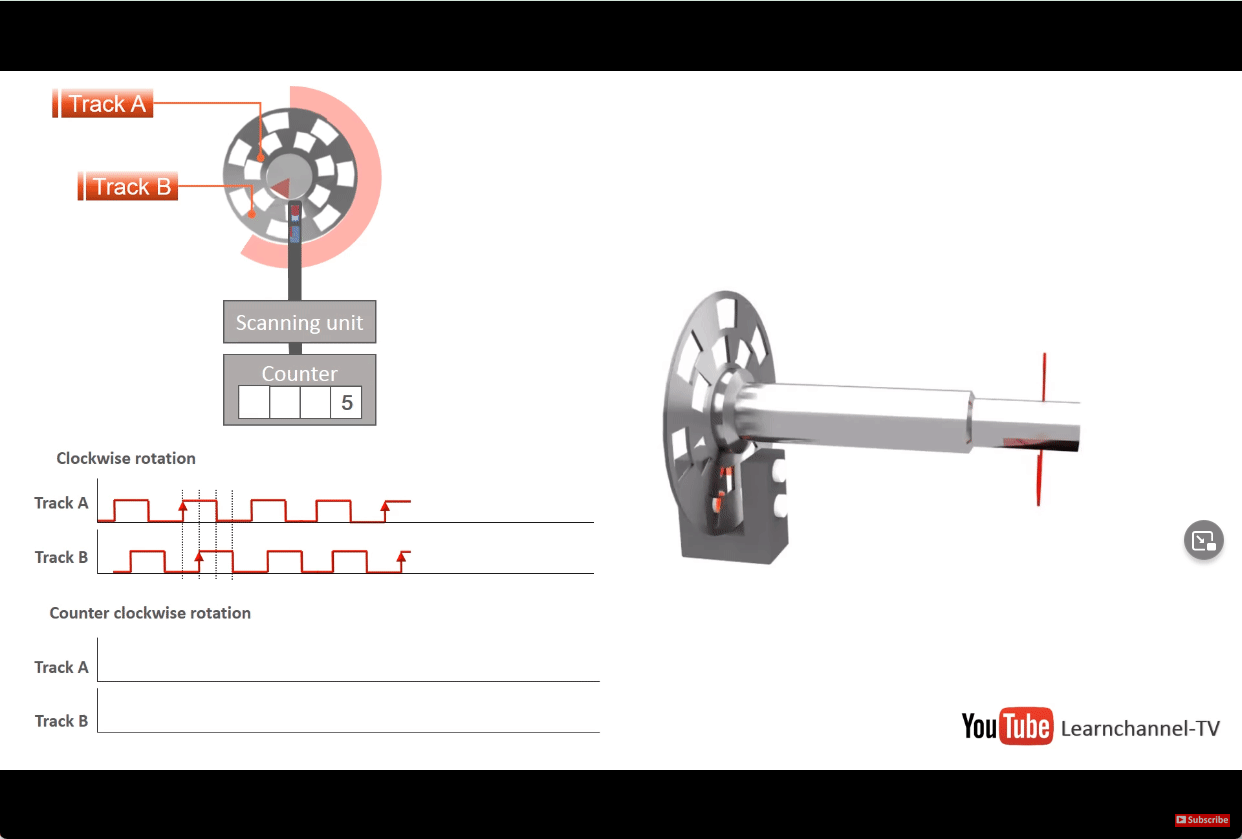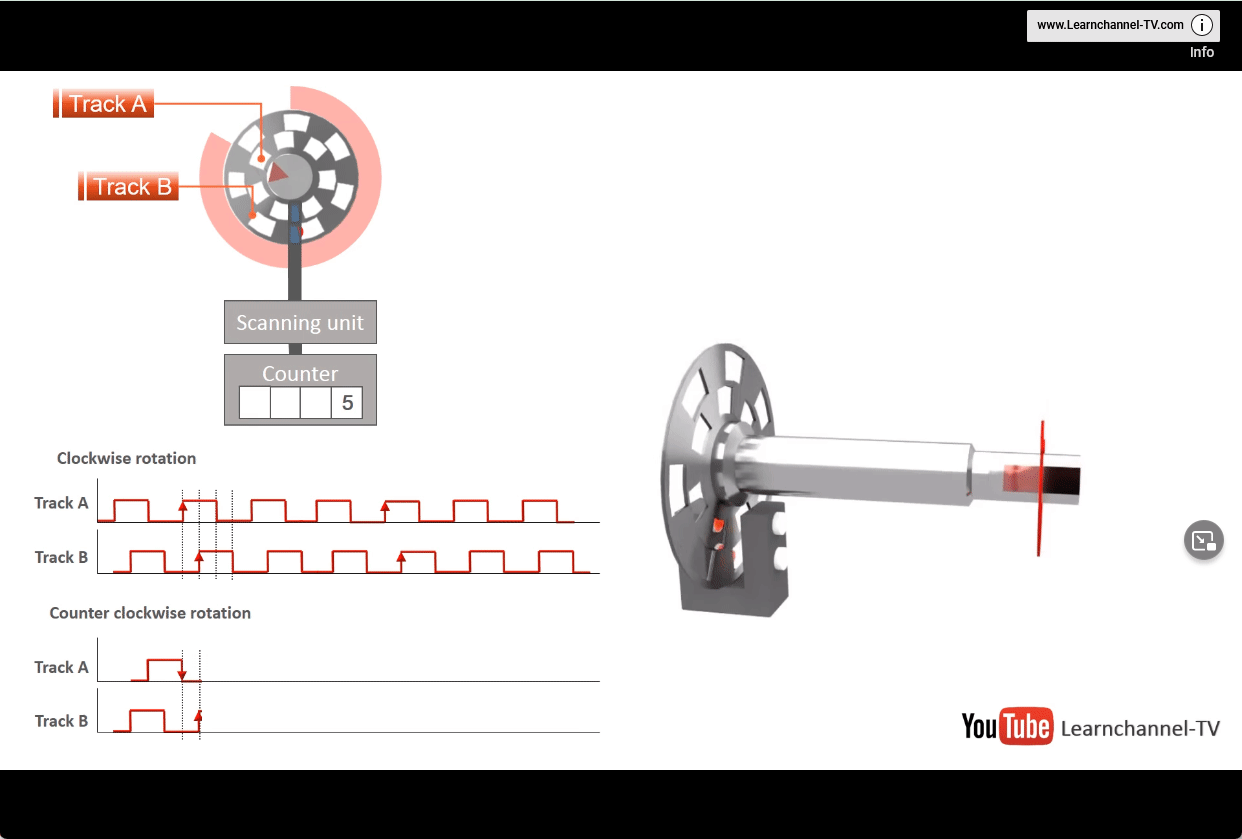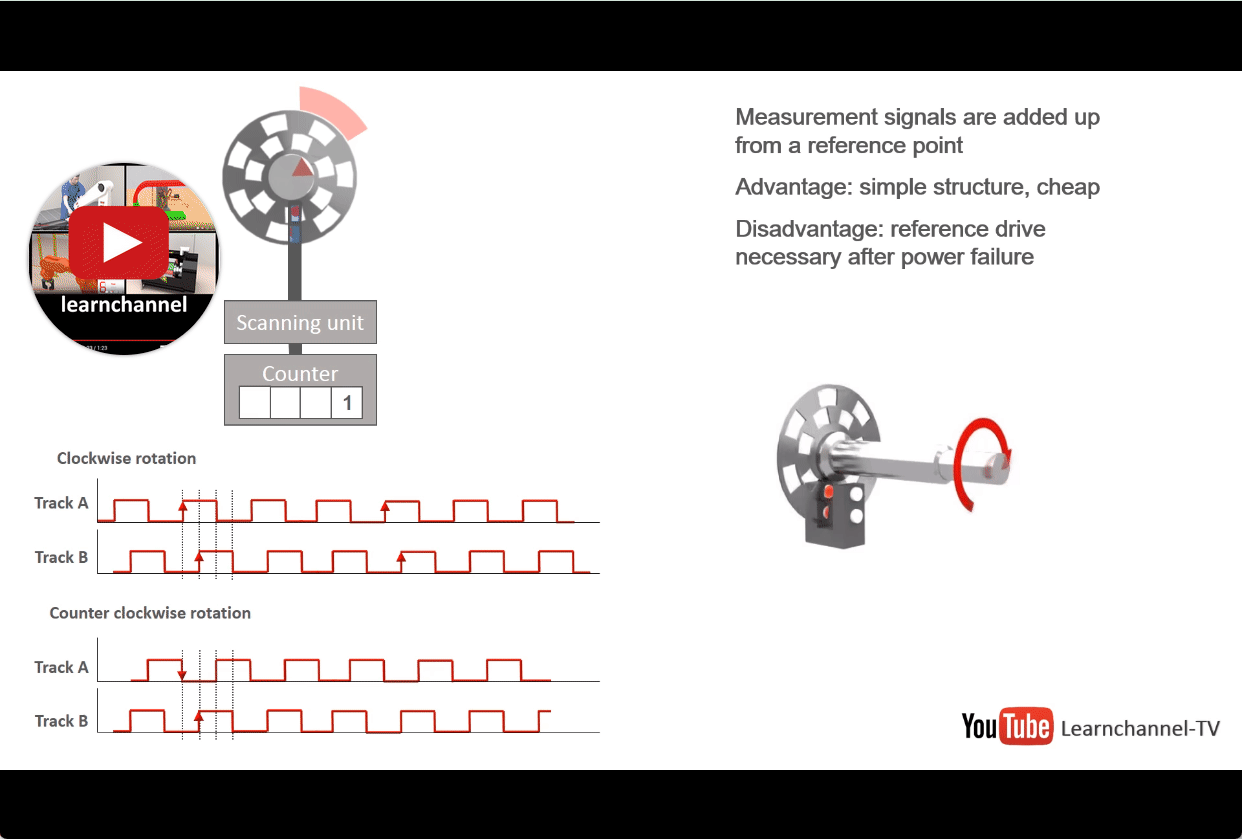
- Pour combler ce problème, on introduit l'encodeur en quadrature.
- Il s'agit du même type d'encodeur, mais au lieu d'avoir une seule piste, il y a soit deux pistes qui sont décalées ou encore une piste avec deux signaux décalés. L'illustration suivante montre la version avec 2 pistes.
L'illustration suivante montre la version avec une piste et deux signaux décalés.
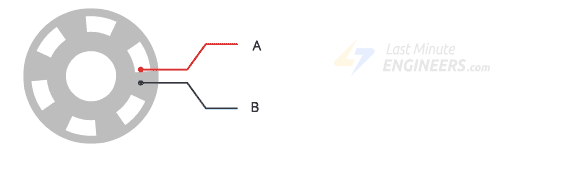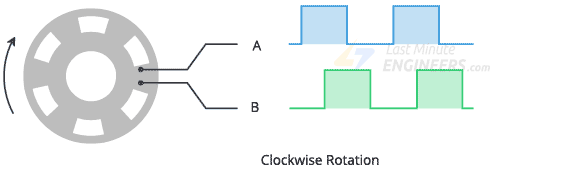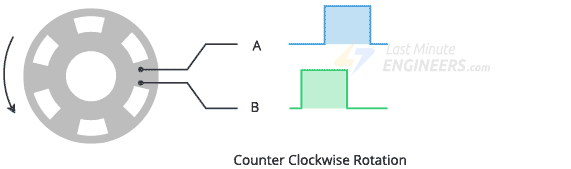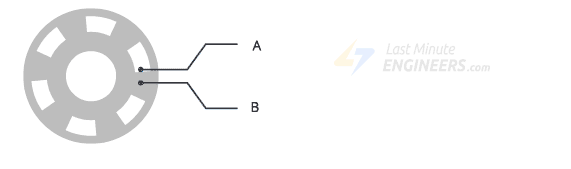
- Ainsi, on peut savoir le sens de rotation du disque ou de la roue.
- Sur le robot du cours, c'est ce type d'encodeur.
L'encodeur en programmation
- Jusqu'à présent, nous avons étudié la programmation séquentielle, où nous créons une séquence d'instructions à exécuter dans un ordre précis.
- Lorsque nous utilisons un encodeur, nous devons utiliser une technique appelée interruption.
- Une interruption, comme son nom l'indique, consiste à interrompre temporairement le programme en cours d'exécution par le microcontrôleur afin de lui faire effectuer une tâche différente. Une fois cette tâche terminée, le microcontrôleur revient à l'exécution du programme principal et reprend exactement là où il s'était arrêté.
- Cette tâche différente est appelée une fonction d'interruption, également connue sous le nom de ISR (Interrupt Service Routine).
- Il est important de noter qu'une interruption ne peut pas être interrompue par une autre interruption.
- Par conséquent, il est essentiel de maintenir des opérations courtes lors de l'exécution d'une interruption, afin de ne pas surcharger le processeur.
- Il existe plusieurs façons d'obtenir une interruption, mais celle qui nous intéresse ici est l'interruption externe.
- L'interruption externe provient d'un appareil externe connecté à une broche.
- L'interruption externe est particulièrement utile pour les encodeurs, car chaque fois que l'encodeur envoie un signal, il interrompt l'exécution du programme principal.
- Ce signal peut être déclenché par un changement d'état de la broche, que ce soit de 0 à 1 ou inversement.
Important
- Les fonctions
Serialqui permettent d'afficher via le port USB utilisent l'interruption. Ainsi, il est interdit de l'utiliser dans une interruption. - On n'appelle jamais de
delaydans une interruption!!!!!!!!!
Utilisation de la Fonction attachInterrupt
- La fonction
attachInterruptpermet d'établir une connexion entre une interruption, une broche et une fonction. - Cette fonction est généralement utilisée dans la partie de configuration (
setup) du programme. - Pour configurer une interruption sur un robot, voici la syntaxe usuelle :
attachInterrupt(num_broche, nom_de_la_fonction, FRONT_MONTANT | FRONT_DESCENDANT | TOUT_CHANGEMENT);- Le premier paramètre spécifie le numéro de la broche qui déclenchera l'interruption.
- Le deuxième paramètre indique quelle fonction sera exécutée lorsque l'interruption se produira.
- Le dernier paramètre détermine quel changement du signal déclenchera l'interruption.
RISING: Ce choix déclenche l'interruption lors du passage de 0 à 1, soit le front montant du signal.FALLING: L'interruption est déclenchée lors du passage de 1 à 0, soit le front descendant du signal.CHANGE: L'interruption se produit à chaque changement de l'état du signal.
Cela permet de lier une broche à une action spécifique lorsqu'un certain événement se produit sur cette broche, ce qui peut être très utile dans le contexte de la programmation d'un robot.

Exemple
Explications de l'exemple
- Dans
setup, on configure l'interruption avecattachInterrupt - La fonction
interruption_encodeur_1()est la fonction appelée à chaque fois qu'il y aura une interruption sur la broche d'Encoder_1et ce sur le front montant. - Remarquez, il n'y a aucun appel de la fonction dans la boucle principale, l'interruption s'appellera tout seul lorsque la broche aura un signal.
- L'objet
Encoder_1est de typeMeEncoderOnBoardet est déclaré dans la partie globale du programme.- Nous verrons plus loin les différentes fonctions de cette classe.
L'encodeur dans le robot
Nous allons étudier le projet ranger_encodeur_position qui est dans le dossier des exemples du cours.
Note
Comme à l'habitude, faites un git pull dans le dossier 1SX_robotique pour obtenir les exemples nouvellement créés.
Exercice
- Téléversez et testez le code de l'exemple ci-bas.
Afficher le code de l'exemple
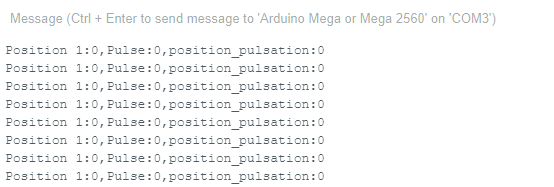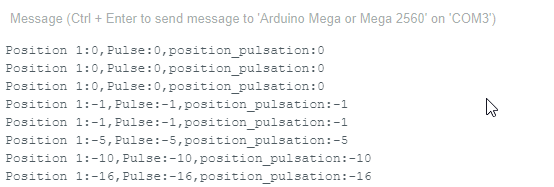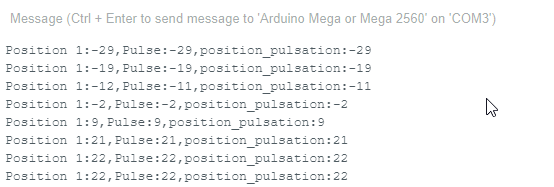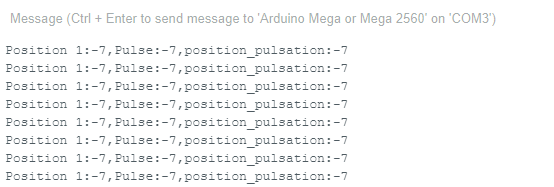
- Je fais tourner la roue du robot et les valeurs changent.
Explications de l'exemple
- Dans
setup, on configure l'interruption avecattachInterrupt - La fonction
interruption_encodeur_1()est la fonction appelée à chaque fois qu'il y aura une interruption sur la broche d'Encoder_1et, ce, sur le front montant (RISING). - Remarquez, il n'y a aucun appel de la fonction dans la boucle principale, l'interruption s'appellera tout seul lorsque la broche aura un signal.
- Certains ont peut-être remarqué que lors de la déclaration de la variable
position_pulsation, il y a le mot-clévolatile.- Lorsque l'on travaille avec des variables dans une interruption, il est préférable de mettre ce mot-clé devant la déclaration. La raison est qu'au lieu d'aller récupérer la variable dans le registre de stockage, il récupère la variable directement à partir de la RAM. Source
Exemple Encodeur PWM
Étudions l'exemple du fabricant Me_Auriga_encoder_pwm, mais seulement avec l'encodeur 1. J'ai retiré le code qui concerne le 2e encodeur, mais ce sera le même.
- Comme toujours, l'exemple se retrouve dans
Exemples-->MakeBlock Drive Updated-->Me_On_Board_encoder
Exercice
- Téléversez et testez le code de l'exemple ci-bas.
Cliquez ici pour afficher l'exemple
Explications
- Dans
setup, on configure l'interruption avecattachInterrupt - La fonction
isr_process_encoder1()est la fonction appelée à chaque fois qu'il y aura une interruption sur la broche d'Encoder_1et ce sur le front montant. - Dans
loop:- On remarque la fonction
setTarPWM. Cette fonction permet de mettre un objectifPWMà atteindre pour l'Encoder_1. - On remarque aussi
Encoder_1.loop(). Il s'agit de la tâche que l'encodeur doit effectuer à chaque fois. Cet appel de fonction est obligatoire.
- On remarque la fonction
Moteur avec motoréducteur (gearbox)
- Un motoréducteur, ou gearbox en bon français, est un dispositif attaché à un moteur pour modifier la vitesse de rotation et la force de l'arbre de sortie.
- Le plus souvent l'objectif est d'augmenter la force de sortie du moteur, car ce dernier est trop faible pour exécuter la tâche directement.
- En contre-partie, la sortie perd de la vitesse de rotation.
- C'est un peu sur le même principe que les dérailleurs d'un vélo. On réduit la vitesse pour monter les pentes et on augmente celle-ci pour augmenter la vitesse de croisière.
## Unité de mesure
- On utilise le terme rapport proportionnel (gear ratio) pour désigner la spécificité d'un gearbox.
- Ainsi, on pourra voir des valeurs telles que 1:20, 1:42.5, 20:1, 3:1, etc.
- Le premier nombre désigne le nombre de rotation du moteur et le second de celui de l'arbre de sortie.
- Par exemple, pour un rapport de 20:1, il faudra 20 rotations à la source pour obtenir 1 rotation à la sortie.
- Par la bande, cela indique aussi que la sortie sera 20 fois plus forte pour le même rayon.
Sur le robot
Voici ce qui se retrouve à l'intérieur d'un motoréducteur du robot.
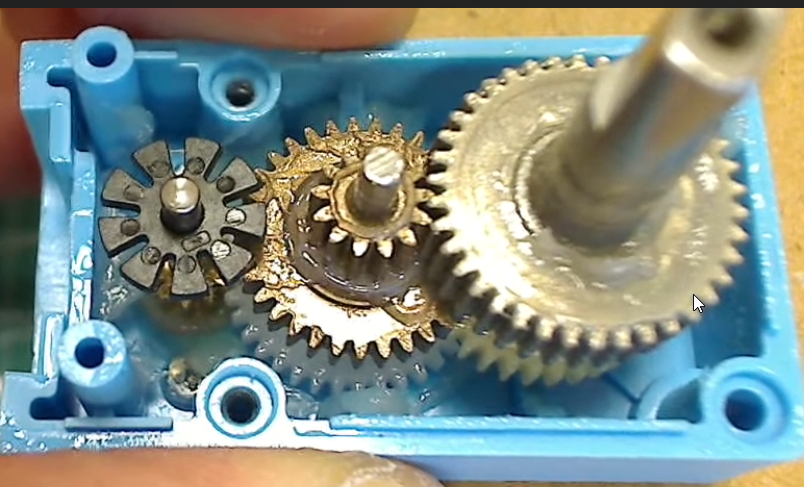
- Le robot a deux motoréducteurs avec encodeur
- Selon les exemples de code dans les exemples du fabricant, chacun a un rapport proportionnel de 39.267:1
- Ainsi il faut 39.267 rotations pour faire une rotation de roue.
- Chaque encodeur fait 9 pulsations pour effectuer une rotation complète à la sortie du moteur.
Alerte aux bogues!
La fonction setRatio n'accepte que les entiers, mais les exemples fournis envoient un float. Ce qui porte à confusion.
Pour corriger le bug, on modifie la fonction setRatio dans la librairie pour accepter un float.
Question
Chaque roue a un diamètre d'approximativement 6.5 cm
- Combien de pulsations sont nécessaires pour effectuer une rotation complète d'une roue?
- Combien de pulsations sont nécessaires pour parcourir 1 mètre?
Le code
Étudions l'exemple Me_Auriga_encoder_pid_pos.
Note
Malgré leur importance primordiale en mécatronique, ignorer les lignes avec le code .setPosPid et .setSpeedPid. Car leur explication sort du cadre du cours. Toutefois, il faudra les utiliser tel quel lors de la programmation du robot.
Cliquer pour voir le code de l'exemple
Explications
Nous allons nous attarder sur les lignes setPulse et setRatio.
setPulse permet d'indiquer à l'objet le nombre de pulsations par rotation au niveau de la sortie du moteur. Dans le cas de notre robot, ce sera 9.
setRatio permet d'indiquer le rapport proportionnel du motoréducteur.
Ces lignes sont importantes si l'on désire avoir des résultats précis avec le robot.
Exercices
- Modifier le code de l'exemple pour parcourir approximativement 1 mètre.
- Modifier le code de l'exemple pour faire approximativement 10 rotations.
Défi
- Modifier votre code pour avoir une fonction appelée
goTo(float distance).- Cette fonction doit indiquer au robot de parcourir la distance indiquée en paramètre.
Références
Anneau de DEL
- La classe MeRGBLed
- L'exemple MeAurigaOnBoardLEDRing