Les oscillations et les collisions circulaires 
De la trigonométrie!... Oh boboy!
Plan de leçon
- Rappel très rapide sur la trigonométrie de base
- Trigonométrie en programmation
pushMatrix()etpopMatrix()- Mouvement angulaire
- Coordonnées polaires
- Les collisions circulaires
Trigo de base
- Dans notre contexte, on se limitera aux fonctions de base, soit sinus, cosinus et tangente.
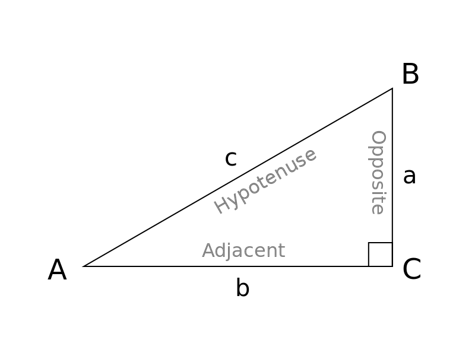
- Le Sinus est le côté opposé de l’angle sur l’hypoténuse.
- Le Cosinus est le côté adjacent de l’angle sur l’hypoténuse.
- La Tangente est le côté opposé de l’angle sur le côté adjacent.
- Mnémonique : SOHCAHTOA
Cercle trigonométrique : Ce qu’il faut retenir
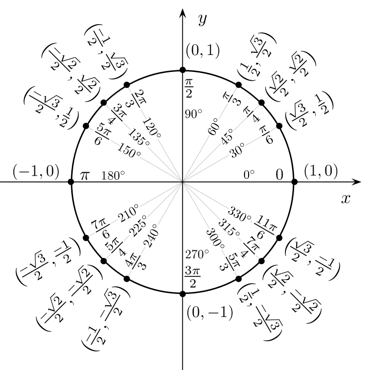
- \(2\pi\ rad = 360°\)
- \(\pi\ rad = 180°\)
- \(\frac{\pi}{2}\ rad = 90°\)
- \(\frac{\pi}{3}\ rad = 60°\)
- \(\frac{\pi}{4}\ rad = 45°\)
- \(\frac{\pi}{180}\ rad = 1°\)
- Si l'on veut incrémenter de 1°, on peut se faire une constante
DEG_TO_RADégale à \(\frac{\pi}{180}\).
Trigonométrie en programmation
- C’est bien beau la théorie, mais à quoi ça peut servir en programmation?
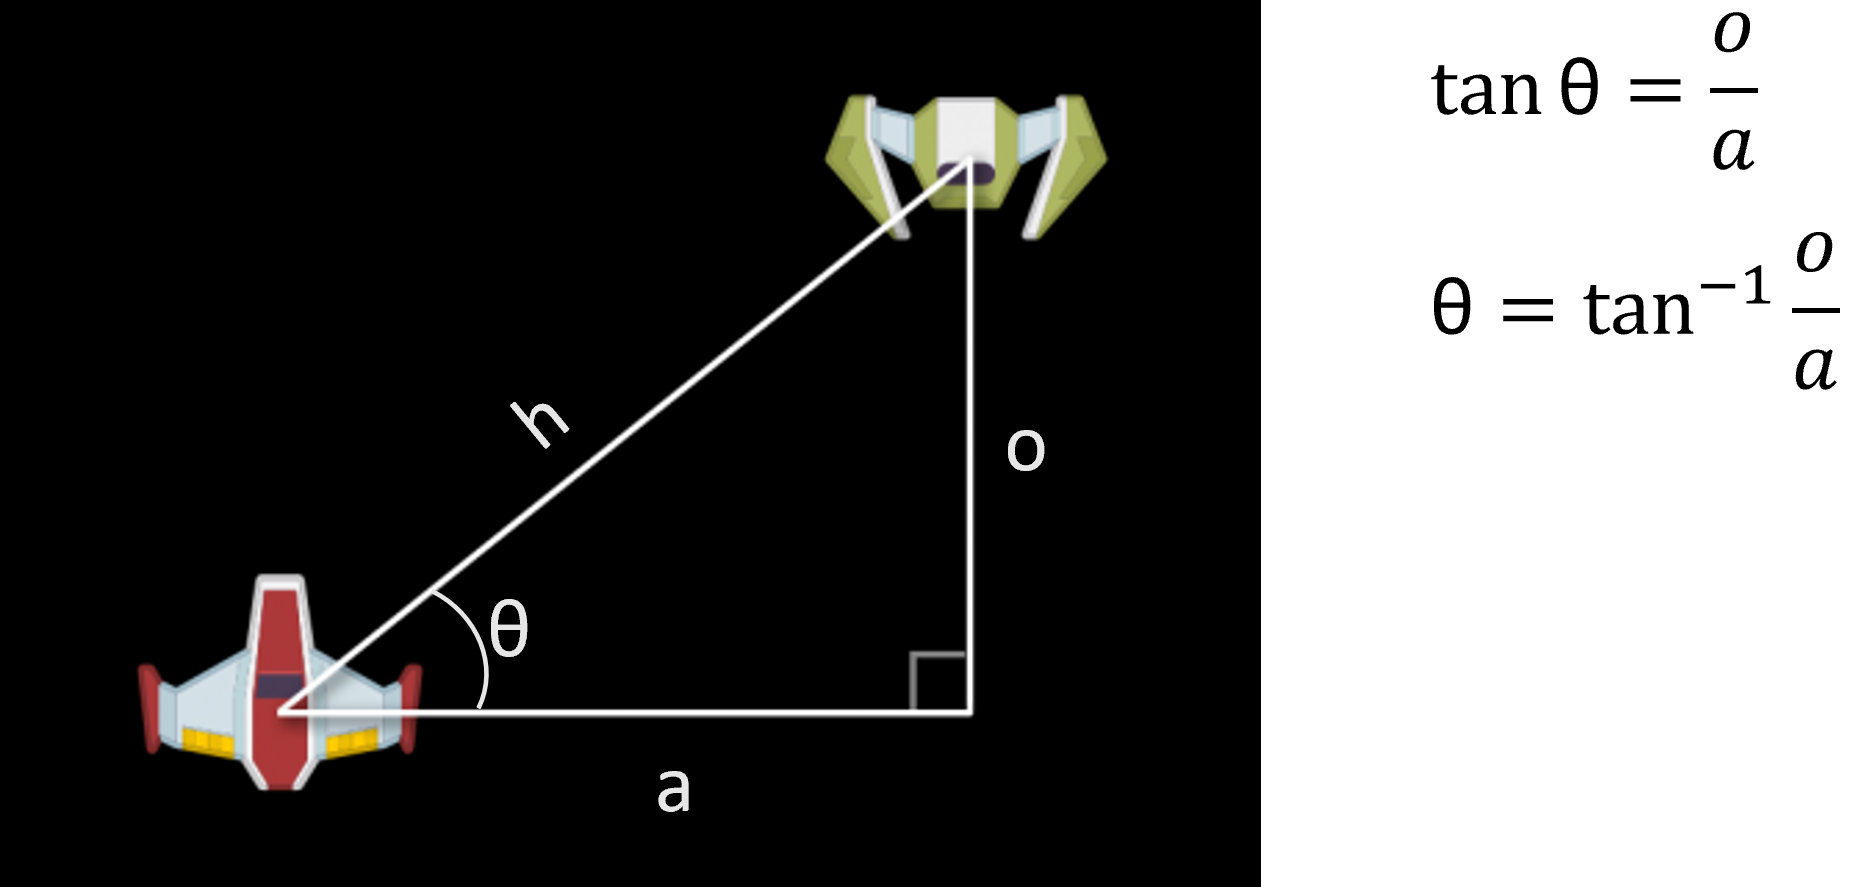
- Exemple : Pointer un vaisseau vers un vaisseau ennemi devient simple avec la trigonométrie.
Pourquoi atan2 et non atan ?
atan calcule un angle uniquement à partir du rapport opposé/adjacent (\(\frac{dy}{dx}\)) : il ne sait donc pas dans quel quadrant se trouve le point — deux directions opposées peuvent donner le même résultat — et sa portée est limitée à \(-90°\) à \(90°\).
atan2(dy, dx) reçoit \(dy\) et \(dx\) séparément et utilise leurs signes pour déterminer le bon quadrant, retournant un angle précis entre \(-\pi\) et \(\pi\) radians (soit \(-180°\) à \(180°\)) — n'importe quelle direction sur 360°. C'est pour ça qu'on l'utilise pour obtenir l'angle en radians entre deux points.
- Dans la très grande majorité des cas, les fonctions trigonométriques en programmation sont en radians et non en degrés.
- Formules de conversion :
- radians = PI * (degrés / 180)
- degrés = (radians * 180) / PI
- Dans Processing, il existe la fonction
float radians(float degrees).
pushMatrix() et popMatrix()
Scénario
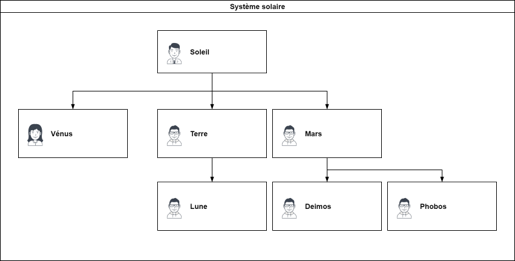
- On veut faire un système solaire où les planètes tournent autour de l’étoile, et les lunes autour de leur planète.
- Certains astres dépendent de la position de l’astre parent par exemple la lune autour de la Terre
- Disons que l'on désire contrôler un bras robotisé avec plusieurs segments.
- Chaque segment dépend de la position du segment précédent.
- Ces calculs peuvent devenir complexes, car on doit calculer la position d'un objet en fonction de la position d'un autre objet.
- Pour simplifier la tâche, on introduit le concept de matrice de transformation.
Les fonctions pushMatrix() et popMatrix()
- La compréhension intrinsèque de ceux-ci nécessite de comprendre le concept de pile de matrices ce qui sort des compétences de ce cours.
Pour simplifier :
pushMatrix()permet de sauvegarder la matrice d’affichage actuelle.popMatrix()permet de remettre la dernière matrice d’affichage sauvegardée.
Analogie pushMatrix() et popMatrix()
- Imaginez une matrice comme une feuille de papier quadrillée.
pushMatrix()met la feuille de côté dans sa position actuelle sur une pile.- On peut ensuite dessiner sur la feuille actuelle et faire des transformations.
- On peut par exemple faire des rotations, des translations, des mises à l’échelle comme si l'on déplaçait la feuille.
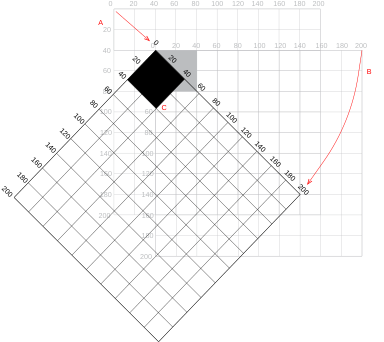
popMatrix()remet la dernière feuille en place par rapport à la feuille actuelle.- Cela permet de relativiser les calculs géométriques entre les objets graphiques.
En résumé, ces deux fonctions sont essentielles pour isoler les transformations géométriques entre les objets graphiques qui se retrouvent entre le pushMatrix() et le popMatrix().
- Il s'utilise toujours en pair push-pop.
- On peut les imbriquer.
- Par exemple, si l’on veut dessiner un objet où il y a d’autres composants-enfants qui sont positionnés relativement au parent
- Voici une vidéo explicative de Daniel Shiffman
- Question : Comment pourrait-on animer le robot ci-contre?
Exemple d’imbrication
Exemples visuels
 Projet : s04_push_pop
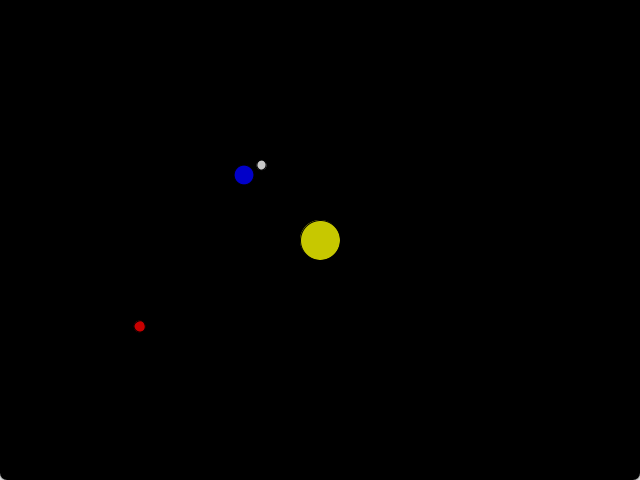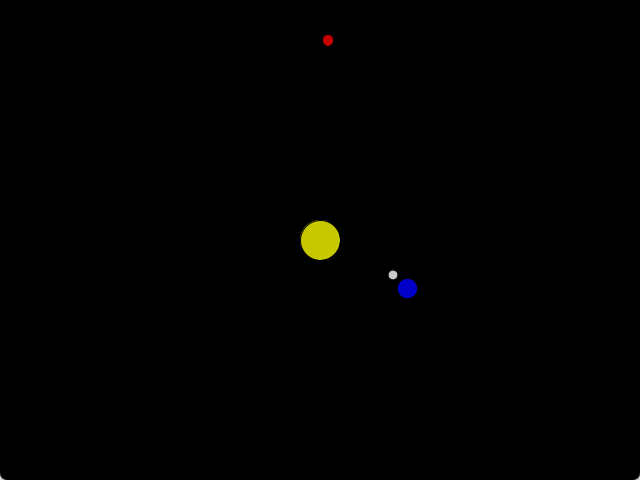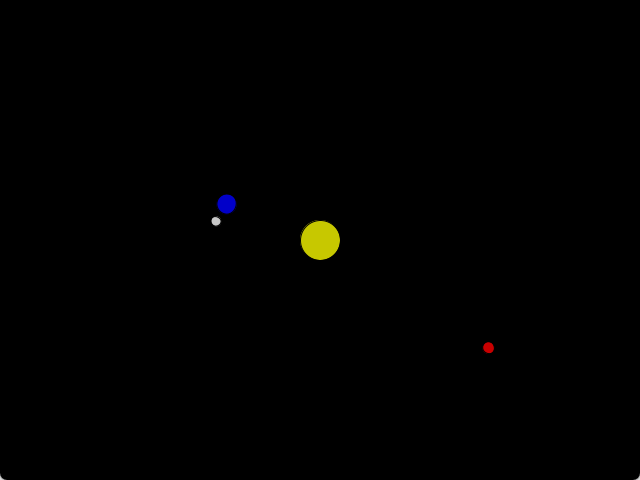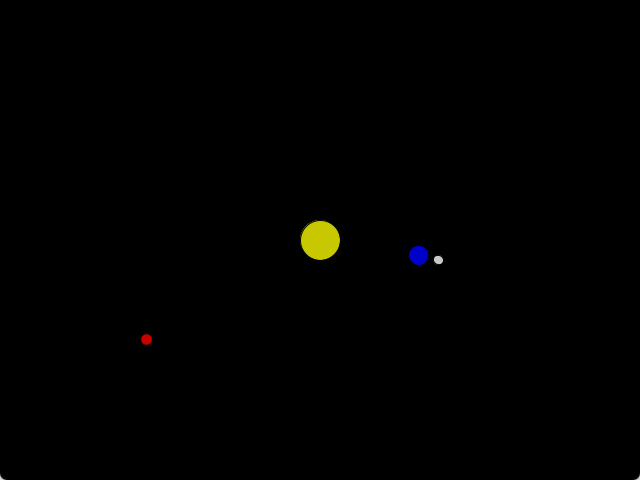 Projet : s04_syst_solaire
Mouvement angulaire
- On se rappelle de :
-
\[vitesse = vitesse + acceleration\]
-
\[location = location + vitesse\]
-
-
Pour la vitesse angulaire, c’est le même principe :
-
\[\theta_{vitesse} = \theta_{vitesse} + \theta_{acceleration}\]
-
\[\theta = \theta + \theta_{vitesse}\]
-
Trouver l’angle de direction
- La fonction arctangente (
atan2) permet de trouver l’angle de la vélocité. - Pourquoi
atan2et nonatan?atanretourne un angle basé uniquement sur le rapport entre les côtés opposé et adjacent, sans savoir dans quel quadrant se trouve le point.atan2, en revanche, prend en compte à la fois l'opposé et l'adjacent, ainsi que leurs signes, ce qui permet de déterminer correctement le quadrant et d'obtenir un angle précis entre -π et π radians.
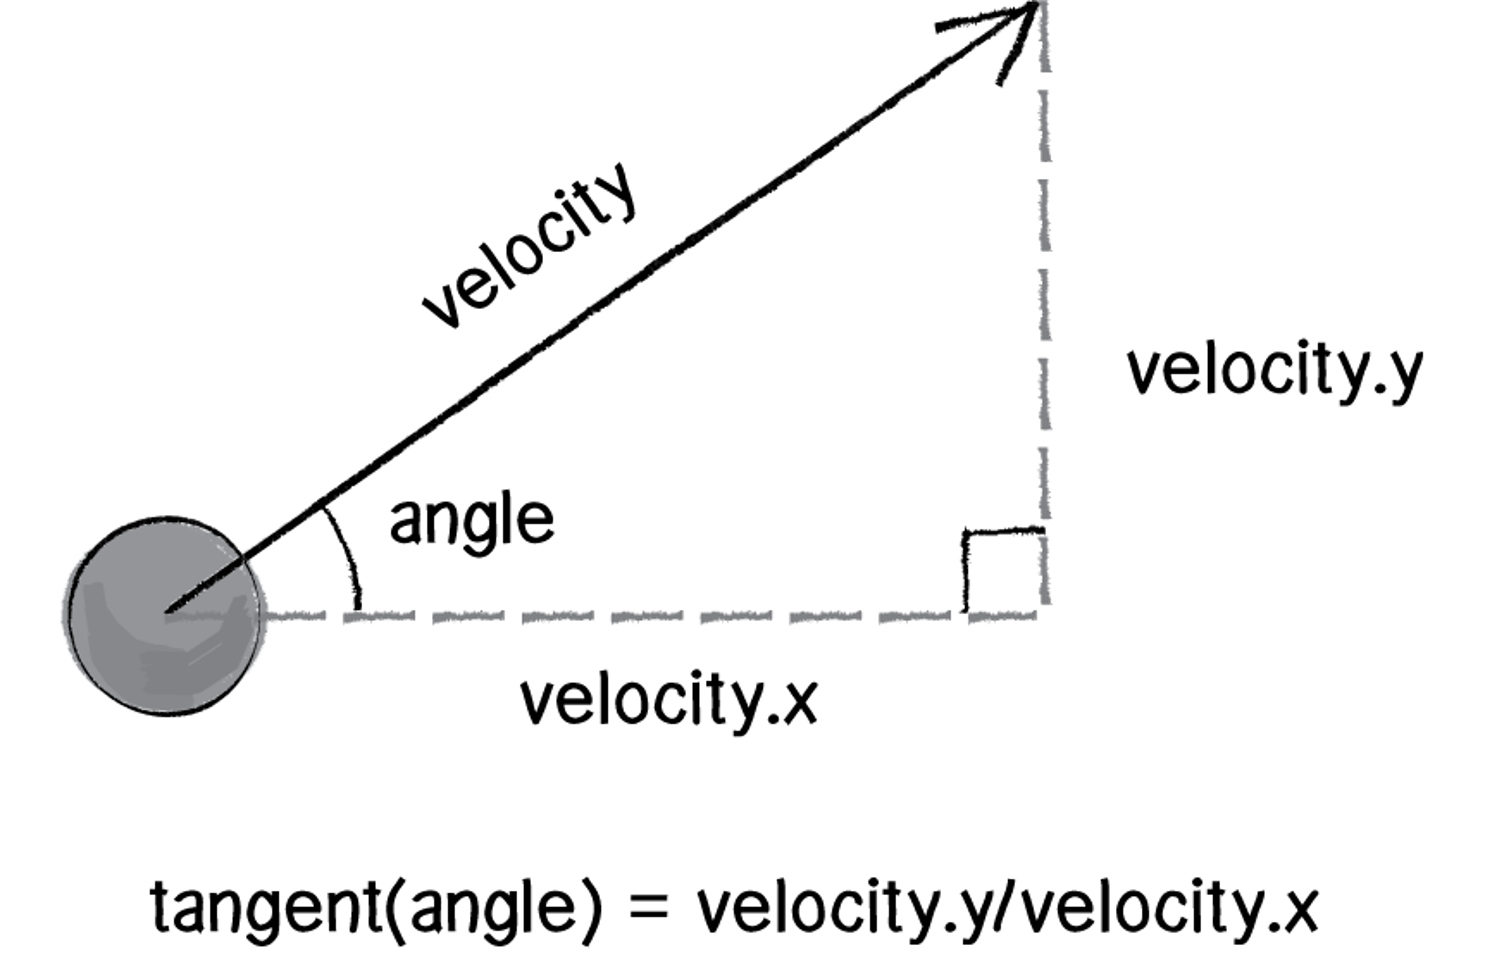
Ci-bas : le vaisseau bleu (joueur) suit la souris mais garde toujours un cap fixe vers le nord, alors que le vaisseau rouge (ennemi, immobile) recalcule son cap à chaque image avec atan2(dy, dx) pour pointer vers vous. Cochez la case pour superposer le triangle (dx, dy, angle) utilisé dans ce calcul.
Coordonnées polaires
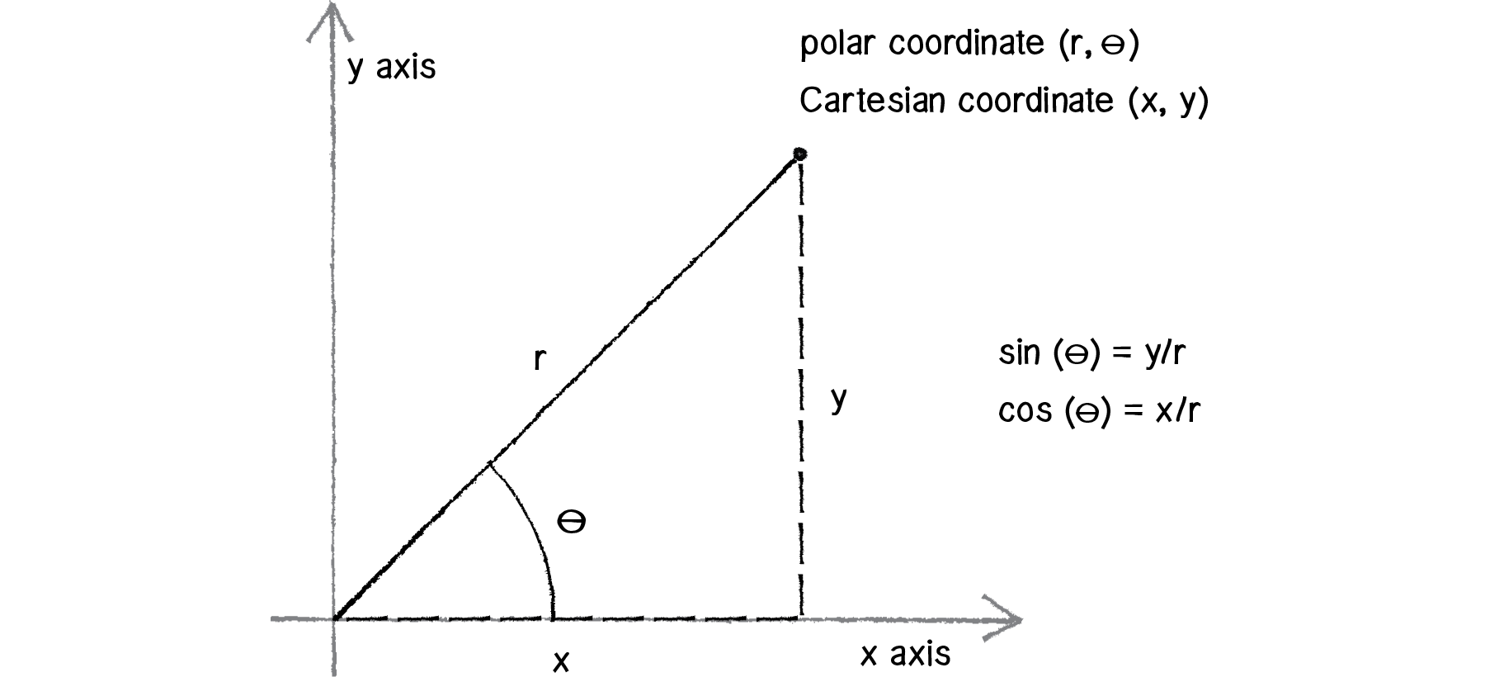
- Les coordonnées polaires sont une représentation angulaire des données cartésiennes.
- Elles facilitent les calculs de rotation en utilisant uniquement la valeur de \(\theta\) (thêta) et \(r\) (rayon).
- Une des utilisations les plus courantes est le mouvement circulaire, car on n'a qu'à incrémenter l'angle.
- Les formules de conversion de polaires à cartésiennes :
- \(x = r \cos(\theta)\)
- \(y = r \sin(\theta)\)
Exercice
Réalisez un petit vaisseau simple qui pivote à l’aide des flèches gauche et droite et qui accélère en appuyant sur espace.
Les collisions circulaires
Plan de leçon
- Détecter une collision circulaire
- Trouver le point de contact
- Répondre à une collision entre balles
Collision entre cercles
- La collision entre cercles se base sur la distance entre les centres des cercles.
- Si la distance est plus petite que la somme des deux rayons, il y a collision.
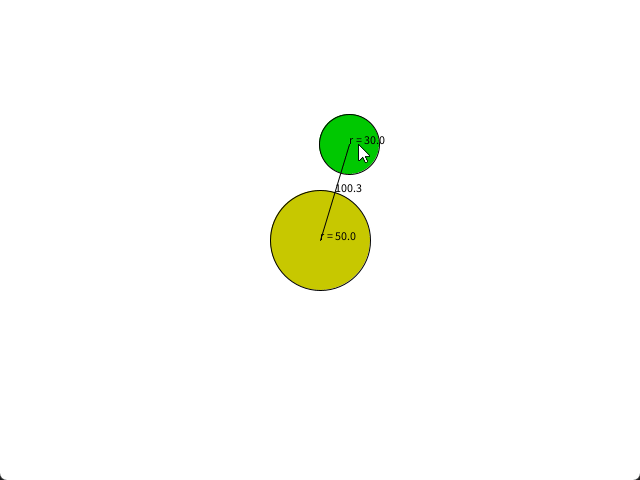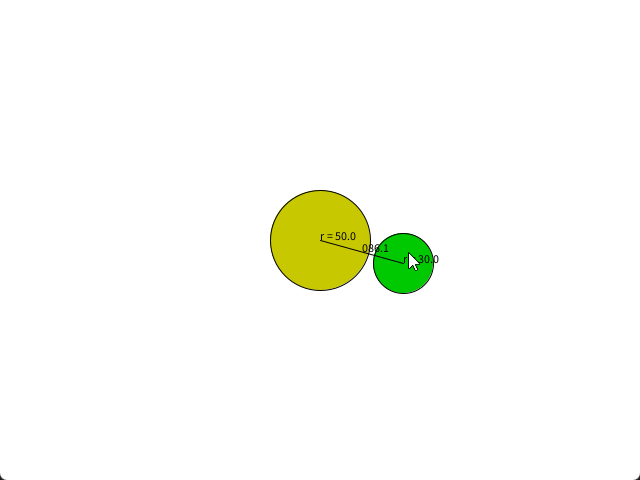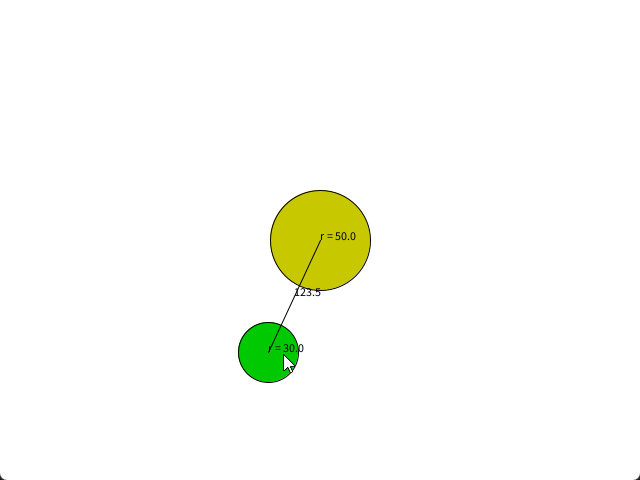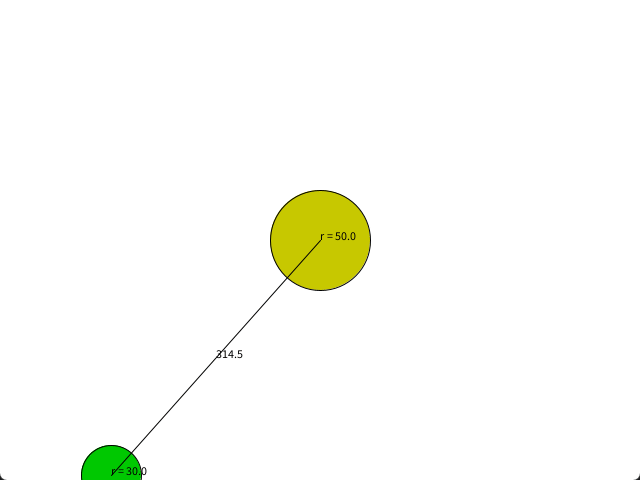
- Code : Exemples/s03_collision_cercles
Trouver le point de contact
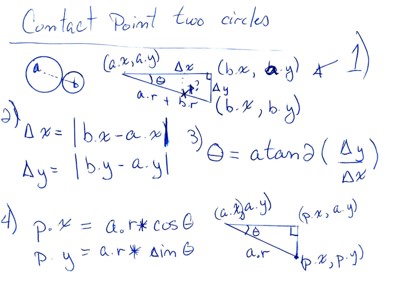
- Pour trouver le point de contact, il suffit de faire un peu de trigo! 👩🎓👨🎓🧑🎓
Réponse à la collision
- Simuler une réponse suite à l’impact entre deux cercles permet de rendre l’animation plus réaliste.
- Ce type de collision entre deux corps est appelé une "collision élastique".
- La théorie derrière les collisions élastiques se trouve sur Wikipédia.
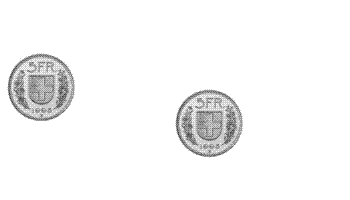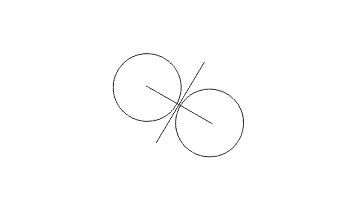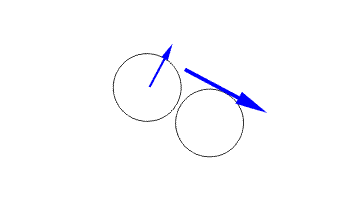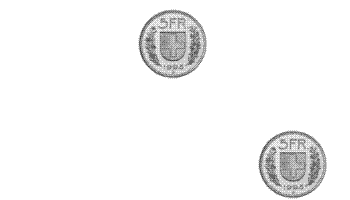
- Voir Exemples/s04_collision_cercles_impact
Étape : Vecteur unitaire du point de contact
- Trouver le vecteur unitaire entre le point de collision et le centre du cercle.
Étape : Projection de vecteur
- Pour simuler la direction que prendront les balles après la collision, on calcule les projections des vecteurs de vélocité résultants.
- Cela nécessite d’utiliser des produits croisés pour séparer les composantes normales et tangentielles de la vitesse.
- La classe
PVectoren Processing offre la méthodedot()pour effectuer ce calcul.
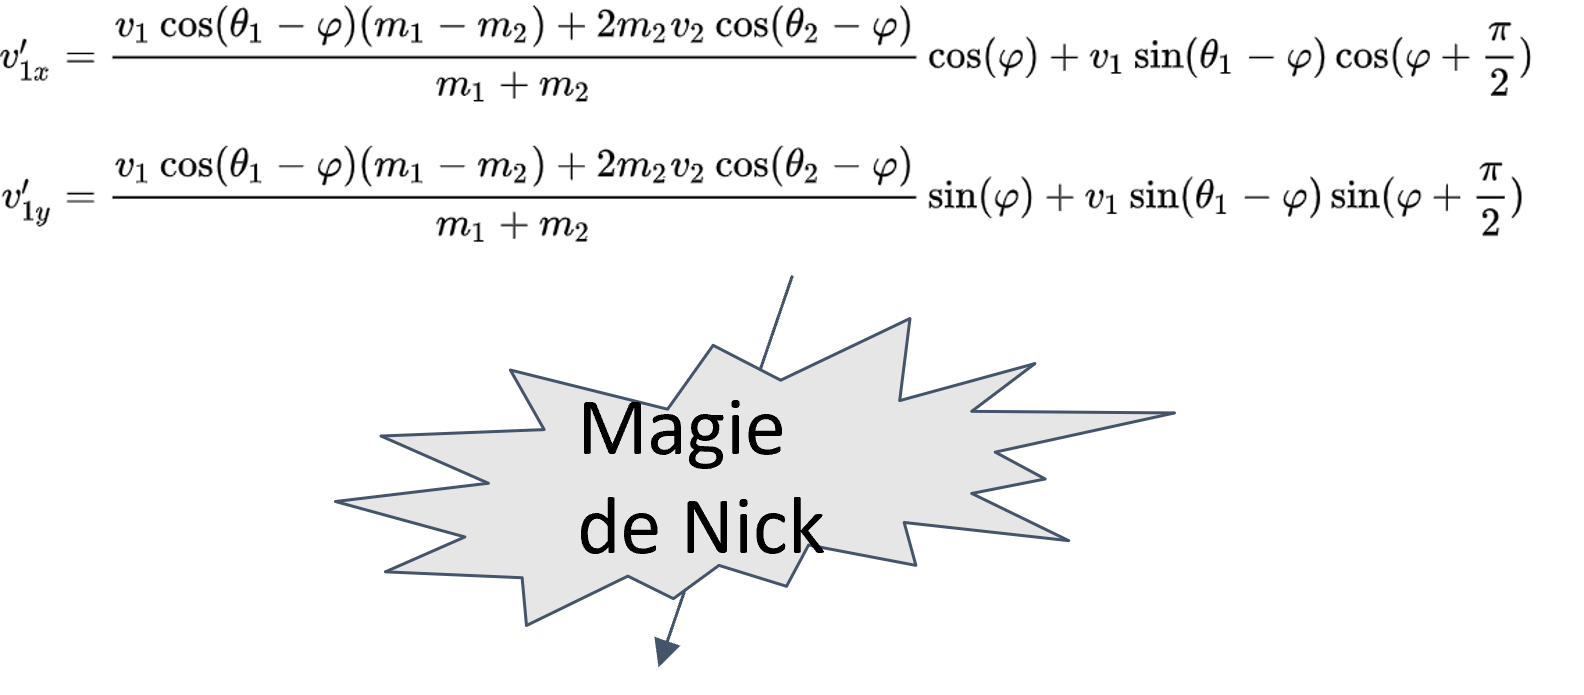
Exemple de résultat